


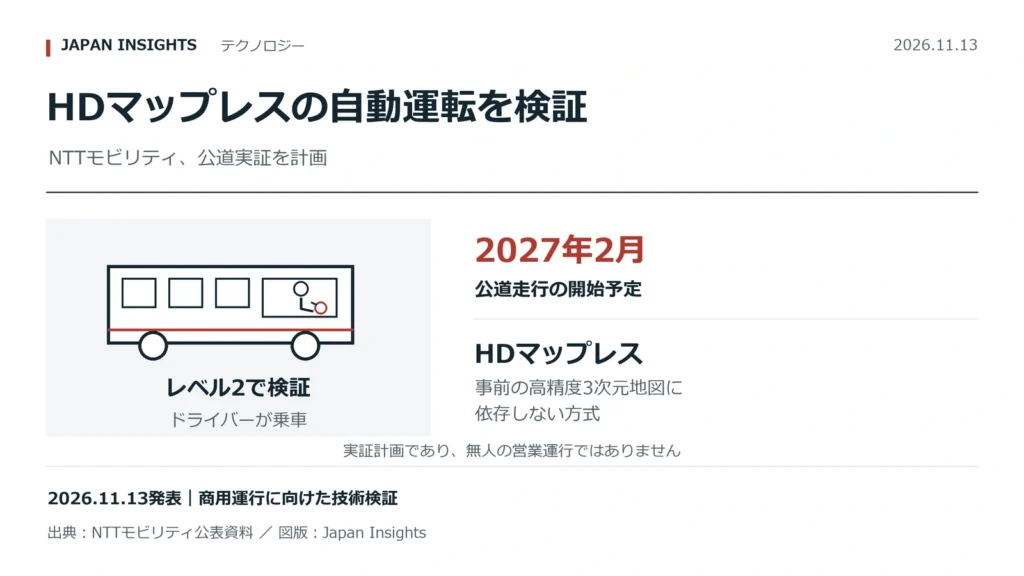
NTTモビリティは11月13日、事前に作成した高精度3次元地図に依存しない自動運転バスの公道実証を、2027年2月から始めると発表した。NTT武蔵野研究開発センタ周辺の実証拠点「Co-Creation Hub」で、イスラエルのImagryのシステムを使う。公道ではドライバーが乗車するレベル2から走行を始める予定だ。
2026年12月に車両の調整と構内試験を進め、公道走行を経て、2027年4月から評価と課題の取りまとめを開始する計画となっている。出典:NTTモビリティの11月13日発表
地図整備の負担を減らせるか、公道で確かめる
高精度3次元地図は「HDマップ」と呼ばれる。今回の方式は、あらかじめ整備したHDマップに頼らず、カメラ映像から周囲を認識して走行を判断するものだ。会社は、新しい地域やルートへ展開する際の準備負担を減らせる可能性があるとしている。
実証では、日本の信号機や左側通行への対応に加え、歩行者・自転車がいる道路や夜間、悪天候での認識性能などを調べる。発表で使う「E2E」は、周辺の認識から走行計画、車両制御までを統合したシステムを指す。地図の有無だけでなく、実際の交通環境で判断を検証できるかが焦点となる。
レベル2では運転者が周辺を監視
今回予定される公道走行は、運転者がいない営業運行とは段階が異なる。国土交通省の解説では、レベル2までの運転支援は人が周辺を監視する。一定の条件内で運転者不在の走行を可能にするレベル4とは区別される。参考:国土交通省の自動運転レベル解説
同省は、地域公共交通や物流の運転者不足を背景に、自動運転による省人化への期待を説明している。ただし、今回の実証で人員や運行費をどれだけ減らせるかは、まだ結果が示されていない。
既存の実証拠点で、導入後の運用も検討
Co-Creation Hubについては、同社が5月25日の発表で6月1日からの稼働計画を公表していた。公道を含む環境で通年の検証を行い、遠隔監視や管制の効率化、自治体や交通事業者が継続できるサービスの仕組みづくりを目指す拠点だ。今回のバス実証は、その既存の枠組みを使う新たな計画となる。参考:実証拠点の開設発表
商用化を考える際には、走れることに加え、日常の監視や異常時の対応を含めて運行を維持できるかが重要になる。地図整備の負担軽減という狙いが、現場の安全性と運用のしやすさにつながるか、今後の検証結果が判断材料となる。
編集:Japan Insights。NTTモビリティと国土交通省の公表資料を基に構成。図版:Japan Insights。
出典・参考資料
NTTモビリティ『日本初! HDマップレス型の自動運転バスの公道実証開始』、2026年11月13日11:00発表(同社の公式PR TIMES配信)
https://prtimes.jp/main/html/rd/p/000000014.000183366.html
国土交通省Grasp『自動運転は「ぶつからない車」の究極の形。始まった「レベル4」の社会実装』、2026年5月11日(運転者の役割と社会背景のみ参照)
https://www.magazine.mlit.go.jp/interview/vol62-c-1/
NTTモビリティ『NTTの自動運転実証ホームフィールド“Co-Creation Hub”稼働!』、2026年5月25日(既存拠点の背景)
https://www.ntt-mobility.com/news/20260525/newsrelease-260525/
画像の出典・利用許諾
図版:Japan Insights。NTTモビリティの2026年11月13日公表資料を基に作成した説明図。バスは概念図。